Savonia-artikkeli Pro: Adaxis User Camp #2 tarjosi näkökulmia robottitulostukseen
Savonia-artikkeli Pro on kokoelma monialaisen Savonian asiantuntemusta eri aiheista.
This work is licensed under CC BY-SA 4.0


Pitkään saman aiheen ja teknologian parissa toimiessa arki täyttyy helposti yksittäisistä kokeista, ongelmanratkaisusta, iteraatio kierroksista ja seuraavista kehitysaskelista. Toisinaan kokonaiskuva omasta ja tiimin tekemisestä voi hämärtyä: missä oikeastaan mennään, mihin suhteuttaa omaa osaamistaan ja kohdataanko muualla samoja haasteita? Erityisesti robottitulostuksen kaltaisessa nopeasti kehittyvässä erikoisalassa vertailukohtien löytäminen ei ole aina yksinkertaista.
Aloittaessamme WAAM-teknologian parissa noin kuusi vuotta sitten, ympärillämme ei ollut käyttäjäverkostoa tai vakiintuneita käytäntöjä, joihin nojata. Moni asia piti selvittää itse käytännön kokeilujen, epäonnistumisten ja vähitellen kertyvän kokemuksen kautta. Samalla mukana kulki varmasti monelle suomalaiselle asiantuntijalle tuttu epävarmuus: teemmekö asioita oikealla tavalla, painivatko muut samojen haasteiden kanssa ja miltä osaamisemme näyttää kansainvälisessä vertailussa.
Adaxis lyhyesti
Adaxis on robottitulostuksen ohjelmointiin keskittynyt yritys, jonka taustalla on vahva tutkimuslähtöinen osaaminen. Yritys perustettiin vuonna 2021 ratkaisemaan robottipohjaisen 3d-tulostamisen keskeistä haastetta: kuinka teollisuusrobottijärjestelmistä, ainetta lisäävistä tulostus prosesseista ja robottiohjelmista saadaan yhdellä ohjelmistolla hallittava kokonaisuus. Tähän tarpeeseen Adaxis on kehittänyt AdaOne-ohjelmiston, joka kokoaa robottipohjaisen hybridi¬valmistuksen, työsuunnittelun, ohjelmoinnin, simuloinnin ja seurannan yhdelle alustalle. AdaOne mahdollistaa teollisuusrobottien hyödyntämisen esimerkiksi metallien lisäävässä valmistuksessa, pelletti- ja betonitulostuksessa, koneistuksessa sekä skannaukseen perustuvissa prosessivaiheissa. Artikkelissa tarkastellaan asioita metallin WAAM-tulostuksen näkökulmasta.
Adaxis User Camp #2
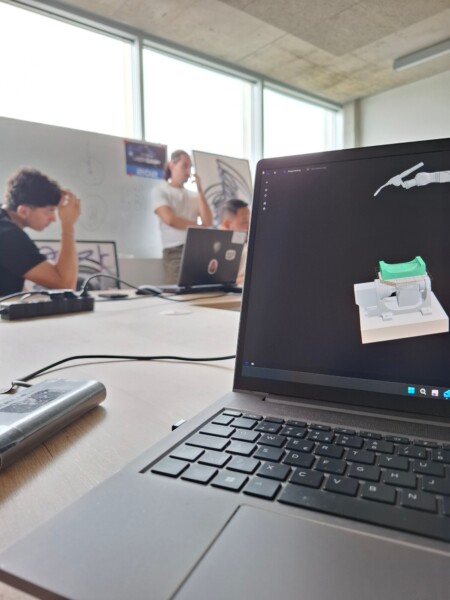
AdaOne User Campin nimi kuvaa mainiosti tapahtuman luonnetta. Kyseessä oli ennen kaikkea käytännönläheinen käyttäjätapahtuma, jossa keskityttiin siihen, miten AdaOnea voidaan hyödyntää todellisissa sovelluksissa. Neljän päivän aikana Ranskan Bayonnessa hikoili 62 osallistujaa, valtaosa Euroopasta mutta yllättävän paljon myös sen ulkopuolelta. Mukana oli tutkijoita, insinöörejä, robotti-integraattoreita eli tulostusjärjestelmien rakentajia sekä peruskäyttäjiä. Osallistujat jaettiin pienempiin ryhmiin ohjelmisto-osaamisen sekä tulostettavan materiaalin mukaan.
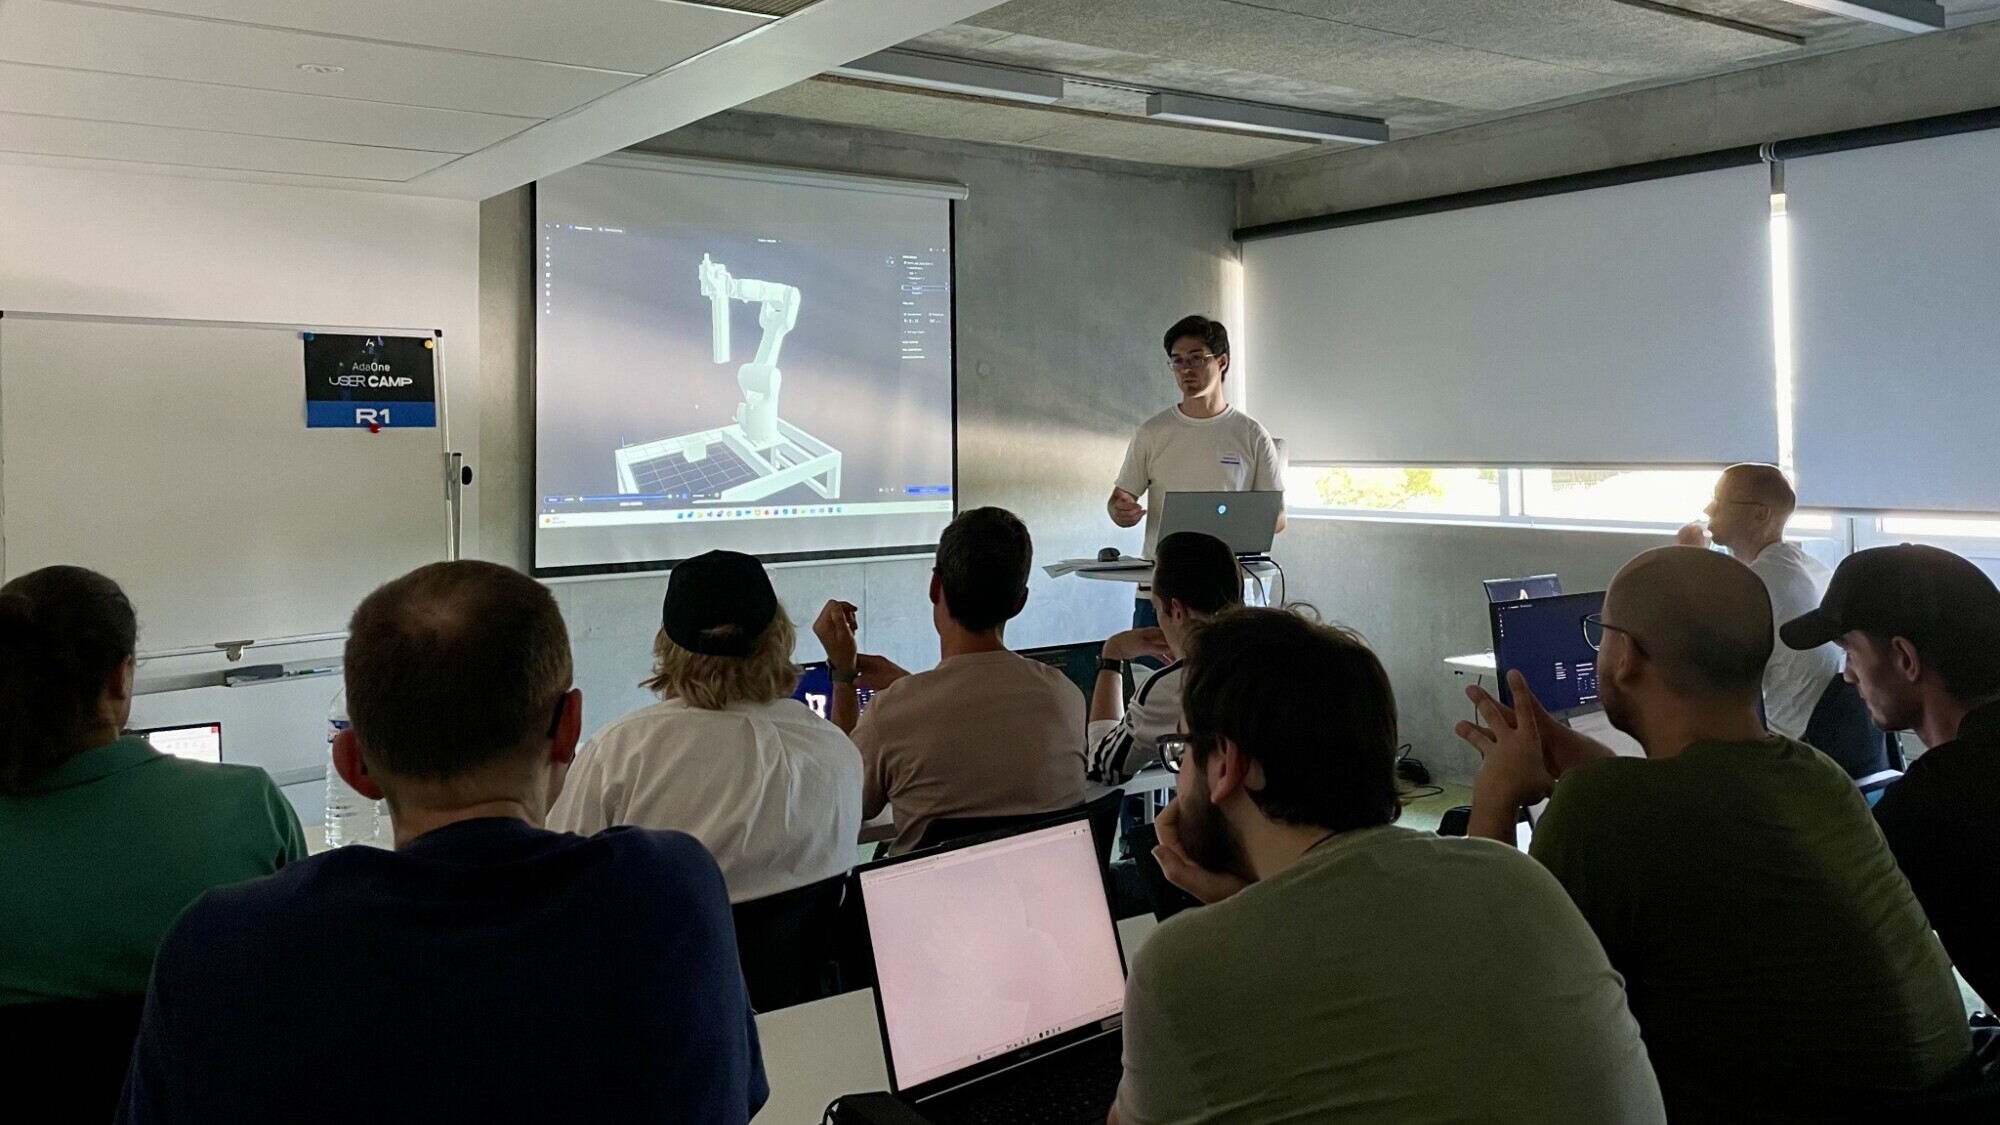
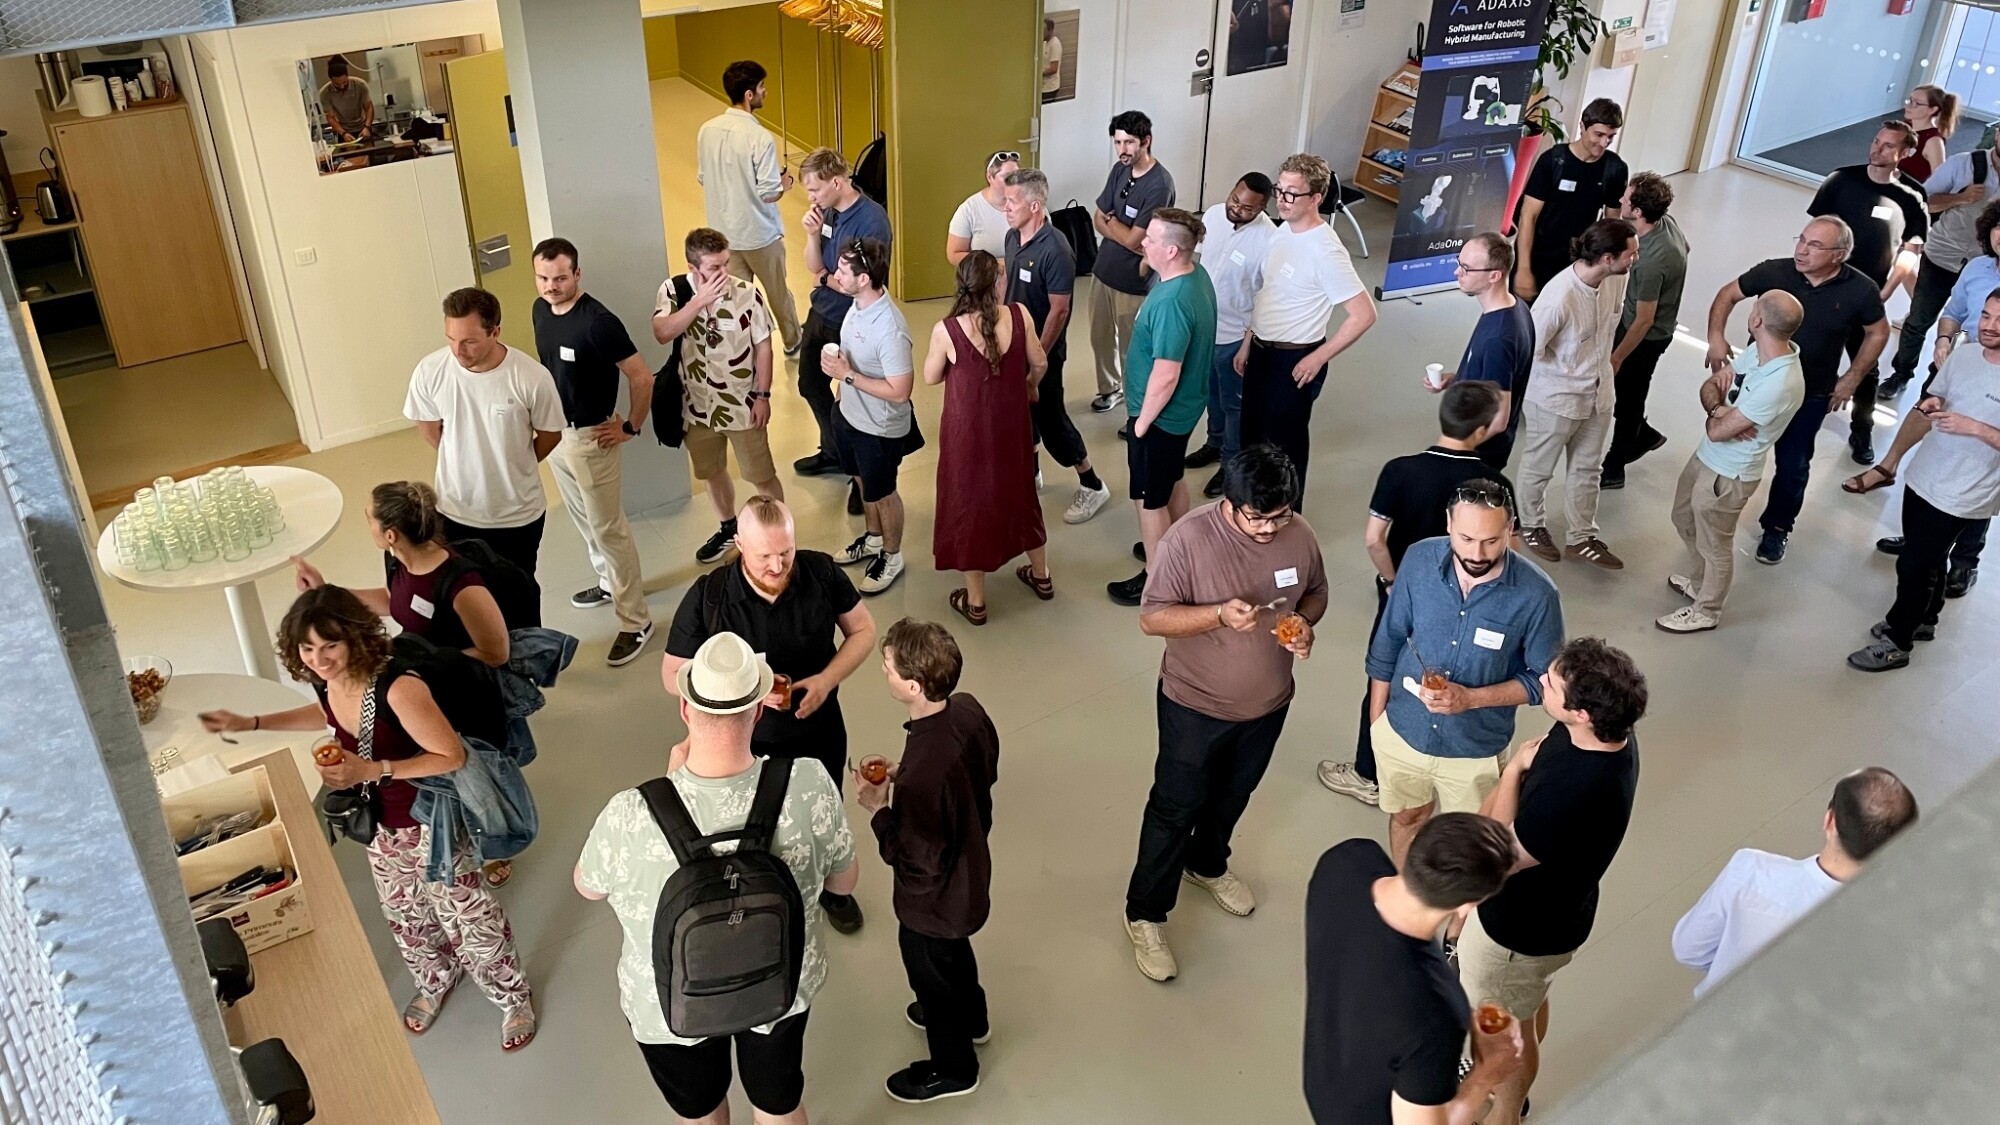
Kuva 1. Tunnelmia työpajasta ja verkostoitumista tauolla.
Tapahtuman keskeinen tarkoitus oli rakentaa yhteistä ymmärrystä siitä, miten ainetta lisäävän valmistuksen sekä siihen tiiviisti liittyvien koneistuksen, skannauksen, simuloinnin ja prosessin seurannan vaiheet voidaan yhdistää toimiviksi ja tuotantokelpoisiksi työnkuluiksi.
Kaksi on parempi kuin yksi
Yksi matkan konkreettisimmista oivalluksista liittyi Savonian Yaskawa-robottijärjestelmän kappaleenkäsittelylaitteeseen. Jälkikäteen ajateltuna kysymys on melkein kiusallisen yksinkertainen: miksi emme ole päivittäneet järjestelmäämme kaksiakselista käsittelylaitetta?
Tähän mennessä olemme tehneet WAAM-tulostusta pääasiassa yksiakselisen käsittelylaitteen avulla. Se riittää tietyissä geometrioissa hyvin ja mahdollistaa esimerkiksi pyörähdyssymmetristen kappaleiden tulostuksen hallitusti. Samalla se kuitenkin rajaa pois paljon mahdollisuuksia, kuten mm. rajoittaa tuotteen ja työkalun orientaation hallintaa.
Kaksiakselinen kappaleenkäsittelylaite laajentaa tulostuksen mahdollisuuksia merkittävästi. Kun kappaletta voidaan kallistaa ja pyörittää, robotin ja käsittelylaitteen liikkeet voidaan toteuttaa prosessin kannalta järkevämmin. Esimerkiksi vaasimaisessa geometriassa kappale saadaan pyörimään käsittelylaitteen avulla niin, että poltin pysyy suhteessa seinämään vakioasennossa. Tämä vähentää muuttujia prosessissa, koska lisäainelangan syöttösuunta ja langan luontainen kaarevuus pysyvät vakiona suhteessa tulostettavaan seinämään.
Kompensointi ja kerroskorkeus
Toinen User Campissa kirkastunut teema oli tulostuksen kerroskorkeuden hallinta ja sen kompensointiratkaisut. Yleisesti on tiedossa, että erityisesti overhang-alueilla tarvitaan tulostusprosessia kompensoida, jotta kerroskorkeus ja seinämän geometria toteutuvat 3d-mallin mukaisesti. Olemme testanneet ja todentaneet tähän toimivia ratkaisuja, mutta samalla pohtineet: voisiko tämän tehdä fiksummin ja hallitummin tai kuinka muut toimijat tämän tekevät?
User Campin teknisissä sessioissa Adaxis:sen asiantuntijat esittelivät AdaOne:n ominaisuuksia sekä niihin liittyviä tapoja. Tämän lisäksi ryhmän muut osallistujat keskustelivat aktiivisesti ja jakoivat omia kokemuksiaan ja tapojaan käytännön tilanteisiin. Erityisesti Infill Designer -työkalu avasi ajatuksia siitä, miten tuotteen geometriaan voidaan luoda ja muokata apugeometrioita kompensointia varten. Tällöin esimerkiksi erillinen kompensaatiokerros voidaan suunnitella osaksi tulostusstrategiaa ja sijoittaa hallitusti toteutettavaksi halutun kerrosmäärän välein. Tämä tuo kompensoinnin lähemmäs varsinaista siivutus- ja työkalurataprosessia sen sijaan, että sitä yritettäisiin hallita prosessiparametrien avulla.
Mikäli WAAM-prosessin hitsausparametrit on todennettu menetelmäkokeilla, niitä ei yleensä voida muuttaa. Tällöin kompensointi täytyy tehdä muilla keinoilla, esimerkiksi siivutuksen, työkaluradan, robottijärjestelmän toimintojen avulla, koska usein toteutunut kerroskorkeus eroaa ohjelmoidusta kerroskorkeudesta.
Oleellisin pointti oli keskusteluista syntynyt ymmärrys siitä, että kompensointia voidaan lähestyä monesta suunnasta. Leiriläisten kanssa käydyissä keskusteluissa nousi esiin useita ideoita ja käytännön testausaihioita, joita olisi tärkeää päästä soveltamaan omassa laboratoriossa.
Verkostoituminen
Tärkeimpiä tapahtuman anteja oli verkostoituminen. User Camp kokosi yhteen ihmisiä, jotka työskentelevät samojen robottipohjaisen valmistuksen ja WAAM-prosessin kysymysten parissa. Tietojen vaihdon suoruus jopa toisinaan yllätti. Kun vastassa oli oman alan osaaja, oli vaivatonta mennä suoraan aiheeseen: miten teillä tämä tietty asia on ratkaistu, mitä on kokeiltu ja mikä on käytännössä toiminut?
Verkostoitumisen arvo näkyi myös siinä, että omia kokemuksia ja kehitysideoita pääsi jakamaan osallistujien ja suoraan AdaOne-ohjelmiston kehittäjien kanssa. Ohjelmiston käytön aikana meillä tunnistettuja tarpeita ja mahdollisia parannuskohteita pystyi havainnollistamaan konkreettisten esimerkkien avulla. Samalla selvisi, että osa esiin nousseista ideoista oli jo mukana ohjelmiston kehityssuunnitelmissa. Tämä edelleen vahvisti ajatusta siitä, että monet robottipohjaisen valmistuksen haasteet ovat universaaleja organisaatiosta riippumatta.
User camp vahvistivat monia omia käsityksiä ja tarjosi runsaasti uusia näkökulmia WAAM-tulostamisen jatkokehitykseen. Kokemusten vaihto ei rajoittunut viralliseen päiväohjelmaan. Iltaisin epävirallisemmissa kokoontumisissa läheisellä rannalla jatkettiin päivän teemoista rennommassa hengessä. Tällaiset kohtaamiset tekivät tapahtumasta enemmän kuin koulutuksen tai konferenssin: syntyi verkostoja, johon voi palata myös tapahtuman jälkeen.
Yhteenveto
Adaxis User Camp #2 tarjosi hienon mahdollisuuden peilata omaa, Savonian ja Suomen tekemistä kansainväliseen robottipohjaisen valmistuksen kenttään. Ylemmältä tasolta tarkasteltuna se loi kokonaiskuva siitä, missä tällä hetkellä maailmalla mennään. Keskustelut, kommentit ja muiden käyttäjien kokemukset vahvistivat käsitystä siitä, että myös suomalaisessa TKI-ympäristössä tehdään oikeita asioita ja osaaminen on kansainvälisesti vertailukelpoisella tasolla.
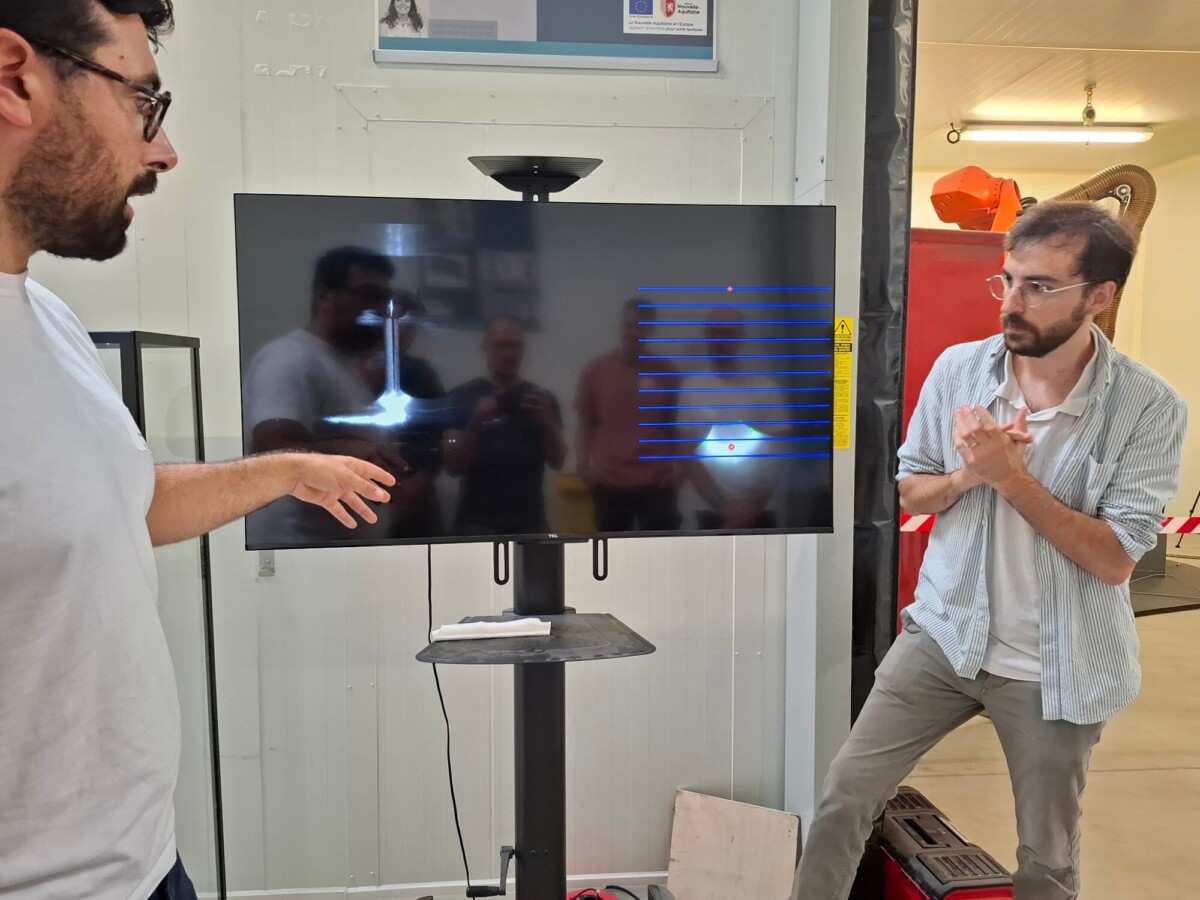
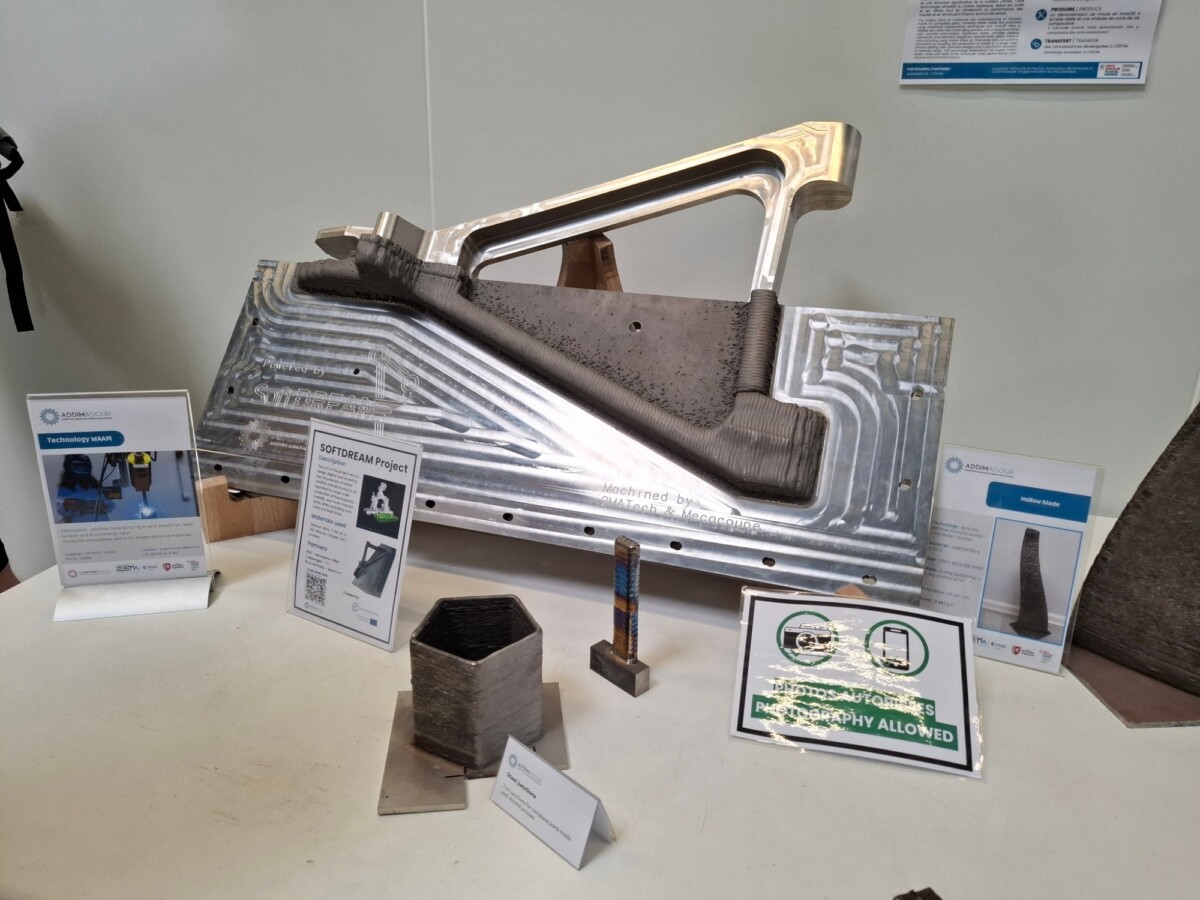
User Campin yhteydessä vierailimme ESTIA-yliopiston Addimadour-tutkimusyksikössä, jossa tehdään robotisoitua metallin suorakerrostuksen tutkimusta. Vierailu vahvisti samaa havaintoa kuin itse käyttäjätapahtuma: prosessin eri osa-alueiden, kuten materiaalin, geometrian, työkaluratojen, robotiikan ja prosessinhallinnan parissa tehdään aktiivisesti sekä perustutkimusta, että vahvasti soveltavaa tutkimusta.
Isoin ero Suomeen näyttäisi olevan siinä, kuinka laajasti yritykset jo hyödyntävät tai aktiivisesti arvioivat robottipohjaisen lisäävän valmistuksen mahdollisuuksia. Teknologian kehittämisen rinnalle tarvitaan yrityslähtöisiä sovelluskohteita ja matalan kynnyksen kokeiluja, joilla WAAM- ja DED-ratkaisujen todellinen lisäarvo voidaan osoittaa. Samalla kyse on myös teollisen huoltovarmuuden ja resilienssin vahvistamisesta. Kyky valmistaa, korjata tai muokata kriittisiä komponentteja kotimaassa lisää joustavuutta, vähentää riippuvuutta pitkistä toimitusketjuista ja parantaa teollisuuden valmiutta toimia häiriötilanteissa. Tästä näkökulmasta robottipohjainen metallin lisäävä valmistus ei ole vain uusi valmistusteknologia, vaan osa laajempaa teollisuuden uudistumista ja varautumiskykyä. User campin osallistujien joukosta löytyi myös useita armeijan tutkimuslaitosten edustajia.
Kokonaisuutena Adaxis User Camp oli muistutus siitä, miksi kansainvälisiin käyttäjäyhteisöihin osallistuminen on tärkeää. Se auttoi näkemään oman työn uudesta kulmasta, suhteuttamaan osaamista laajempaan kehitykseen ja löytämään ihmisiä, joilta voi jatkossa kysyä myös ne käytännönläheiset ja joskus “tyhmiltä” tuntuvat kysymykset Tällaiset kontaktit ja tiedon vaihto vievät teknologiaa eteenpäin — ei vain ohjelmistojen tai laitteiden kautta, vaan käyttäjien yhteisen oppimisen ja kokemusten jakamisen avulla.
Tämä artikkeli on toteutettu 3D-tulostuksen yhteishankkeessa (3DTY). Hankkeen verkkosivut löytyvät osoitteesta: www.3dty.fi
Hanke rahoitetaan Uudistuva ja osaava Suomi 2021–2027 (EAKR) rahoitusohjelman valtakunnallisesta innovaatio- ja osaamisverkostot teemasta, jonka hallinnoiva viranomainen on Etelä-Savon ELY-keskus.
Kirjoittajat
Aku Tuunainen, Tutkimusinsinööri, IWE, Savonia-ammattikorkeakoulu
Artikkelin työstämisessä on hyödynnetty tekoälyä.
Lähteet
Adaxis User Camp 23.9.2026