Savonia-artikkeli Pro: AI-MaSi: Esiohjausventtiilin asentaminen ja 3D-skannaus apuna suunnittelussa
Savonia-artikkeli Pro on kokoelma monialaisen Savonian asiantuntemusta eri aiheista.
This work is licensed under CC BY-SA 4.0


AI-MaSi-hankkeen tavoitteena on kehittää tekoälyn ja koneoppimisen avulla autonomisesti toimivaa kaivinkonetta. Kehitystyö etenee vaiheittain simulaatioympäristöstä pienoismallikaivinkoneen kautta täysikokoiseen Komatsu PC33E -sähkökaivinkoneeseen. AI-MaSi-hanke on Euroopan unionin osarahoittama.
Etäohjaus toimi hankkeessa tärkeänä välietappina kohti autonomisempaa toimintaa. Hankkeessa syntyviä ratkaisuja, kokemuksia ja havaintoja voidaan hyödyntää laajemminkin hydraulisten työkoneiden älykkään ohjauksen ja autonomisten toimintojen kehittämisessä. Tämä artikkeli on ensimmäinen osa kolmiosaista artikkelisarjaa, jossa tarkastellaan Komatsu PC33E -sähkökaivinkoneen varustelua etäohjausta ja autonomisia toimintoja varten. Ensimmäisessä osassa keskitytään sähköisen esiohjausventtiilin mekaaniseen asennukseen sekä 3D-skannauksen hyödyntämiseen asennuksen suunnittelussa.
Etäohjaus edellyttää muutoksia koneeseen
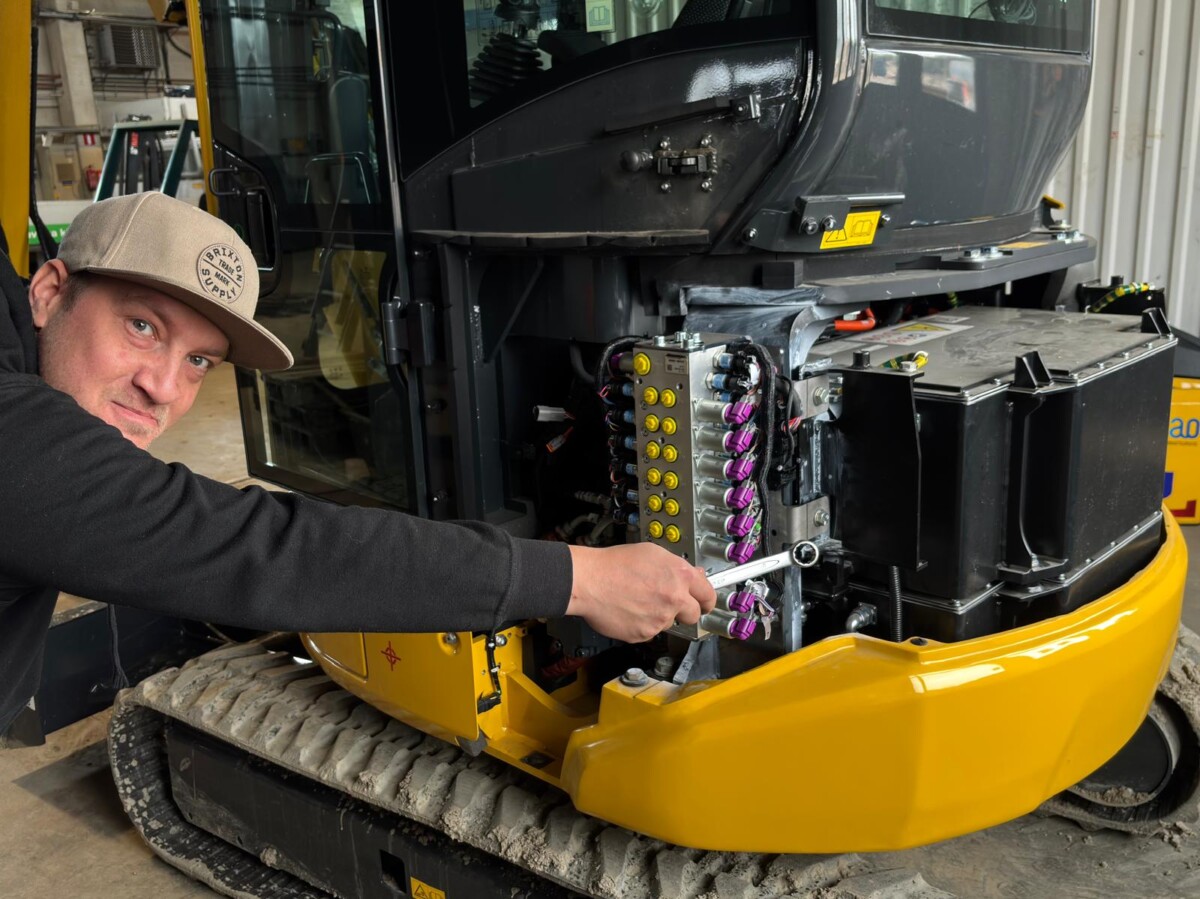
Kaivinkoneen etäohjauksen mahdollistaminen edellytti muutoksia useaan järjestelmään. Tietokoneohjausta varten koneeseen tarvittiin sähköinen esiohjausventtiili, siihen liittyvät hydrauliikkaletkut ja sähkökytkennät sekä ohjauskomentoja käsittelevä tietokone. Tässä artikkelissa tarkastellaan erityisesti venttiilin sijoittamista ja kiinnittämistä valmiiseen työkoneeseen.
Kaivinkoneen lähtötilanne
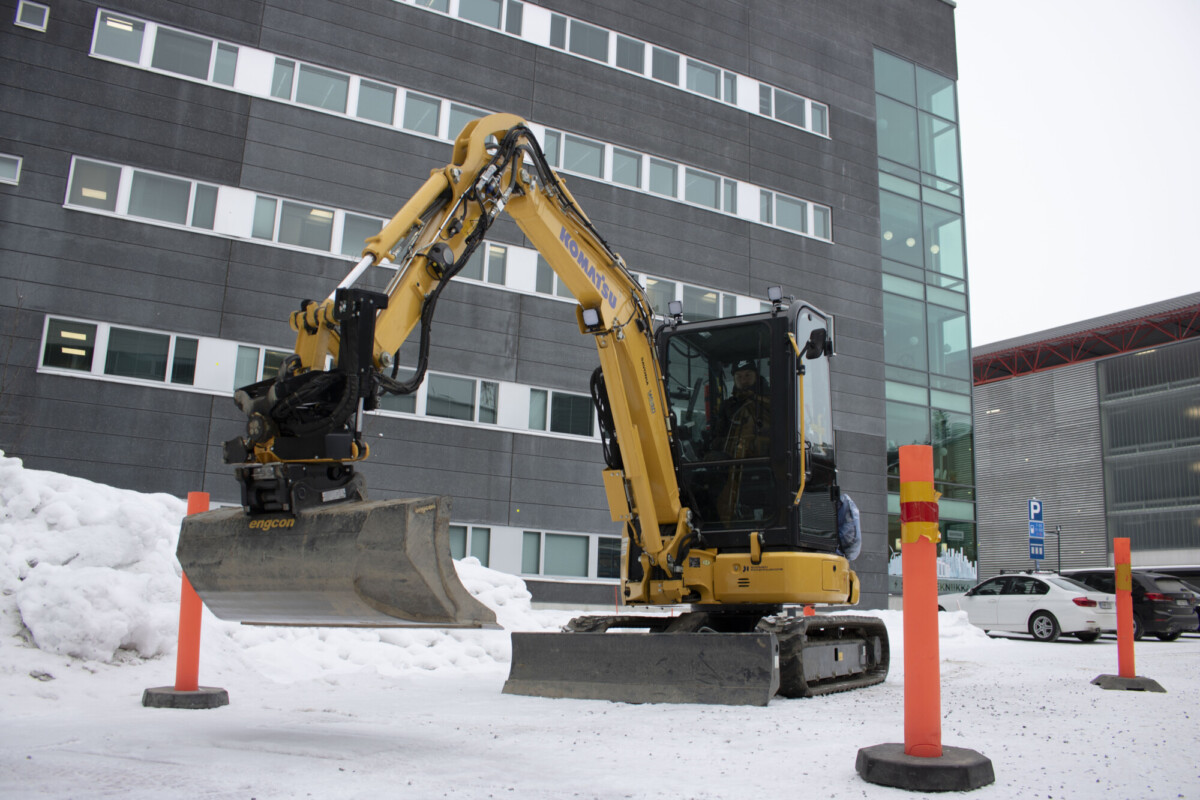
Komatsu PC33E on pienen kokoluokan täyssähköinen kaivinkone, jossa ylimääräistä tilaa lisävarusteille on vähän. Tämä asetti varustelulle heti käytännön reunaehtoja: uuden venttiilin ja sen kiinnitysten oli mahduttava olemassa olevien rakenteiden, komponenttien ja letkutusten lomaan.
Koneen alkuperäinen esiohjaus on toteutettu hydromekaanisesti. Jotta puomiston liikkeitä voidaan hallita myös sähköisesti, kone päätettiin varustella sähköisellä esiohjausventtiilillä. Venttiili liitettiin myöhemmin sarjaan alkuperäisen esiohjauksen kanssa, jotta koneen normaali käyttö ohjaamosta voitiin säilyttää etäohjauksen rinnalla.
Suunnittelu ja 3D-skannauksen hyödyntäminen
Sähköiselle esiohjausventtiilille ei ollut valmista asennuspaikkaa alkuperäisessä koneessa. Rajallisen tilan vuoksi sopivan sijoituspaikan löytäminen ja tukevan kiinnityksen suunnittelu muodostuivat keskeiseksi osaksi toteutusta.
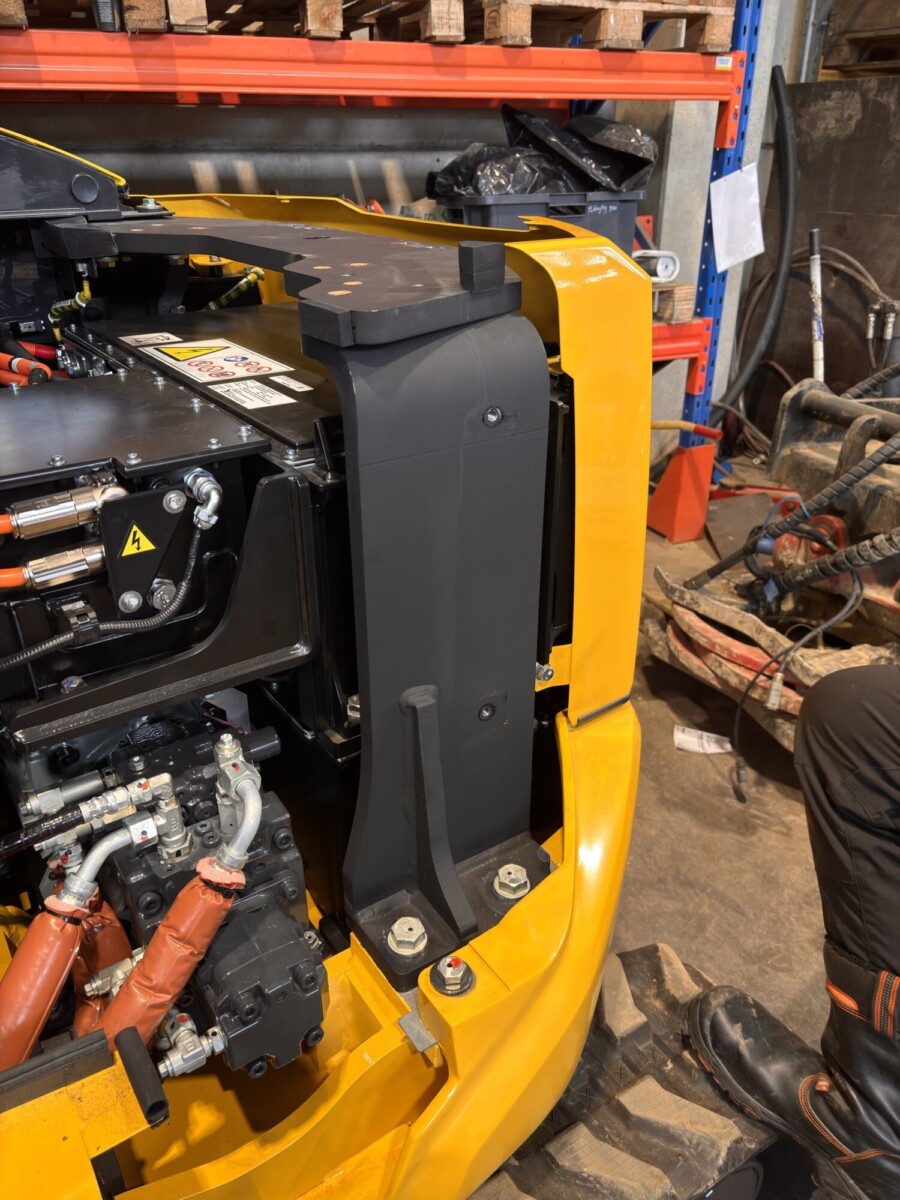
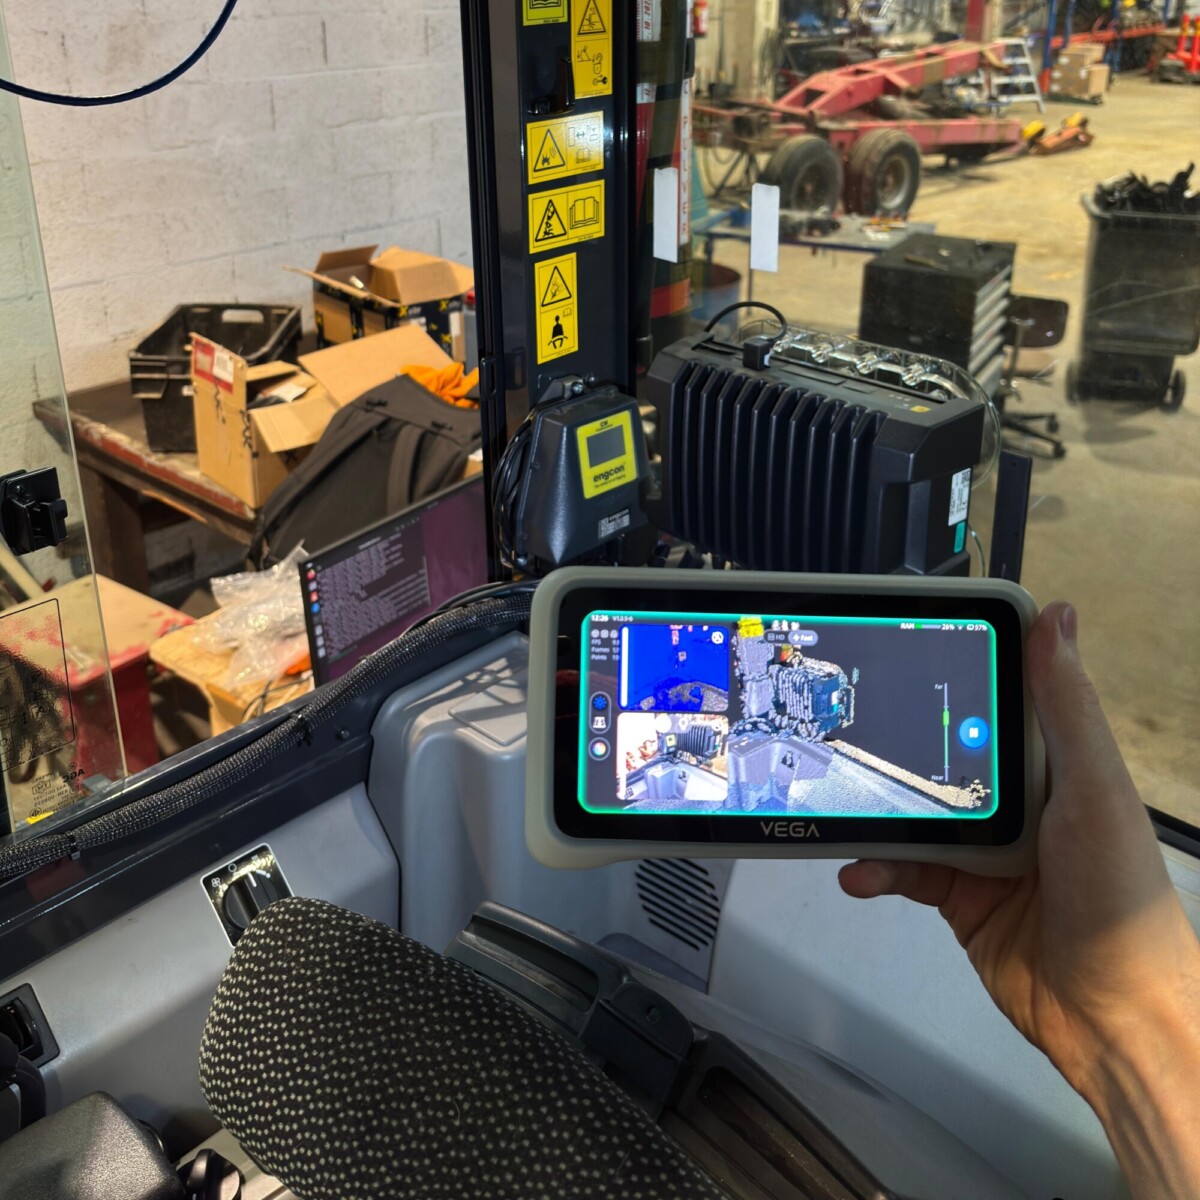
Esiohjausventtiilin asennus vaati aluksi tukevien kiinnitysrautojen suunnittelun ja valmistuksen. Venttiilille valittu alustava asennuspaikka skannattiin 3D-skannerilla, minkä jälkeen kiinnitysrauta voitiin suunnitella skannatun mallin pohjalta.
3D-skannaus nopeutti prototyypin suunnittelua huomattavasti. Kolmiulotteisesta mallista voitiin tarkastella kaivinkoneessa vapaana olevia kiinnityspisteitä sekä arvioida venttiilin ja kiinnitysraudan vaatimaa tilaa. Samalla pystyttiin huomioimaan ympäröivät komponentit, letkut ja kiinnikkeet jo ennen prototyypin valmistusta. Näin mahdollisia yhteensopivuus- ja tilaongelmia voitiin ratkaista jo suunnitteluvaiheessa. Menetelmä soveltuu hyvin myös muunlaisiin jälkiasennuksiin, joissa valmiista työkoneesta ei ole käytettävissä muokattavaa suunnittelumallia ja ympäröivä rakenne halutaan tuoda nopeasti osaksi digitaalista suunnittelua.
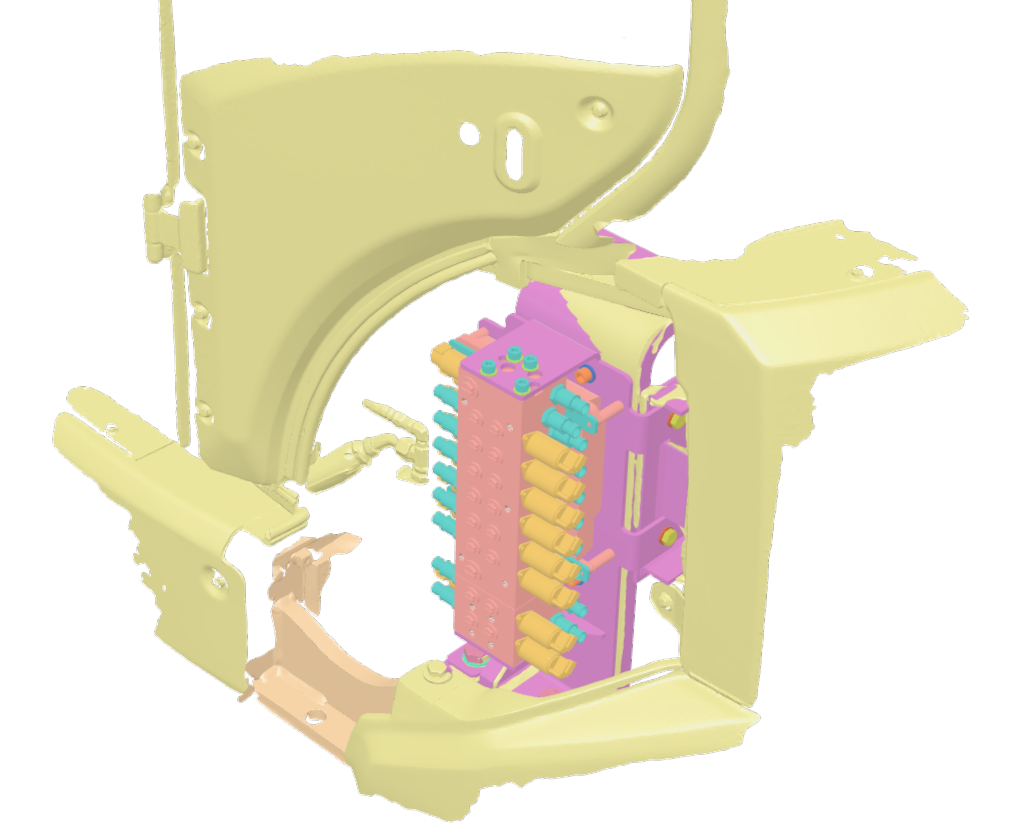
Skannauksessa käytetty EinStar Vega osoittautui tähän tarkoitukseen varsin toimivaksi työkaluksi. Vaikka kuluttajahintainen käsiskanneri ei yllä tarkkuudessa teollisuustason 3D-skannereiden tasolle, sen tuottama aineisto oli kiinnitysraudan suunnitteluun hyvin riittävä. Tässä käyttökohteessa laitteen vahvuuksiksi nousivatkin riittävän tarkkuuden lisäksi helppokäyttöisyys ja liikuteltavuus.
Havainnot ja opit
3D-skannauksen hyödyntäminen osoittautui toimivaksi tavaksi tuoda olemassa olevan koneen rakenne osaksi suunnittelua. Kiinnitysratkaisua voitiin sovittaa käytettävissä olevaan tilaan jo ennen valmistusta, mikä vähensi tarvetta tehdä muutoksia kokeilemalla suoraan koneessa.
Yksi varustelun keskeisistä tavoitteista oli hyödyntää koneen olemassa olevia kiinnityspisteitä ja välttää tarpeettomia muutoksia alkuperäisiin rakenteisiin. Venttiili ja sen kiinnitys saatiin sijoitettua rajalliseen tilaan ilman uusien reikien poraamista kantaviin runkorakenteisiin. Ratkaisu helpottaa myös varustelun mahdollista purkamista ja koneen palauttamista lähemmäs alkuperäistä kokoonpanoa.
Mekaanisessa suunnittelussa oli samalla huomioitava myöhemmin toteutettavat hydrauliikka- ja sähköasennukset. Venttiilin sijoitus vaikuttaa esimerkiksi letkujen reititykseen, johtosarjoihin ja huollettavuuteen, joten yksittäistä kiinnitysratkaisua ei voitu tarkastella irrallaan muusta järjestelmästä.
Kokonaisuutena asennus osoitti, että valmiin työkoneen jälkivarustelussa suuri osa työstä liittyy uuden tekniikan sovittamiseen olemassa oleviin rakenteisiin. 3D-skannaus tarjosi tähän käytännöllisen suunnittelutyökalun. Artikkelisarjan toisessa osassa tarkastellaan, kuinka asennettu esiohjausventtiili liitettiin osaksi kaivinkoneen hydrauliikkajärjestelmää.
Kirjoittajat
Joni Hänninen, tutkimusinsinööri, Savonia-ammattikorkeakoulu
Jonna Kokkonen, projektityöntekijä, Savonia-ammattikorkeakoulu
Artikkelin työstämisessä on hyödynnetty tekoälyä.